
Rancangan yang mengejar ketelitian di pabrik
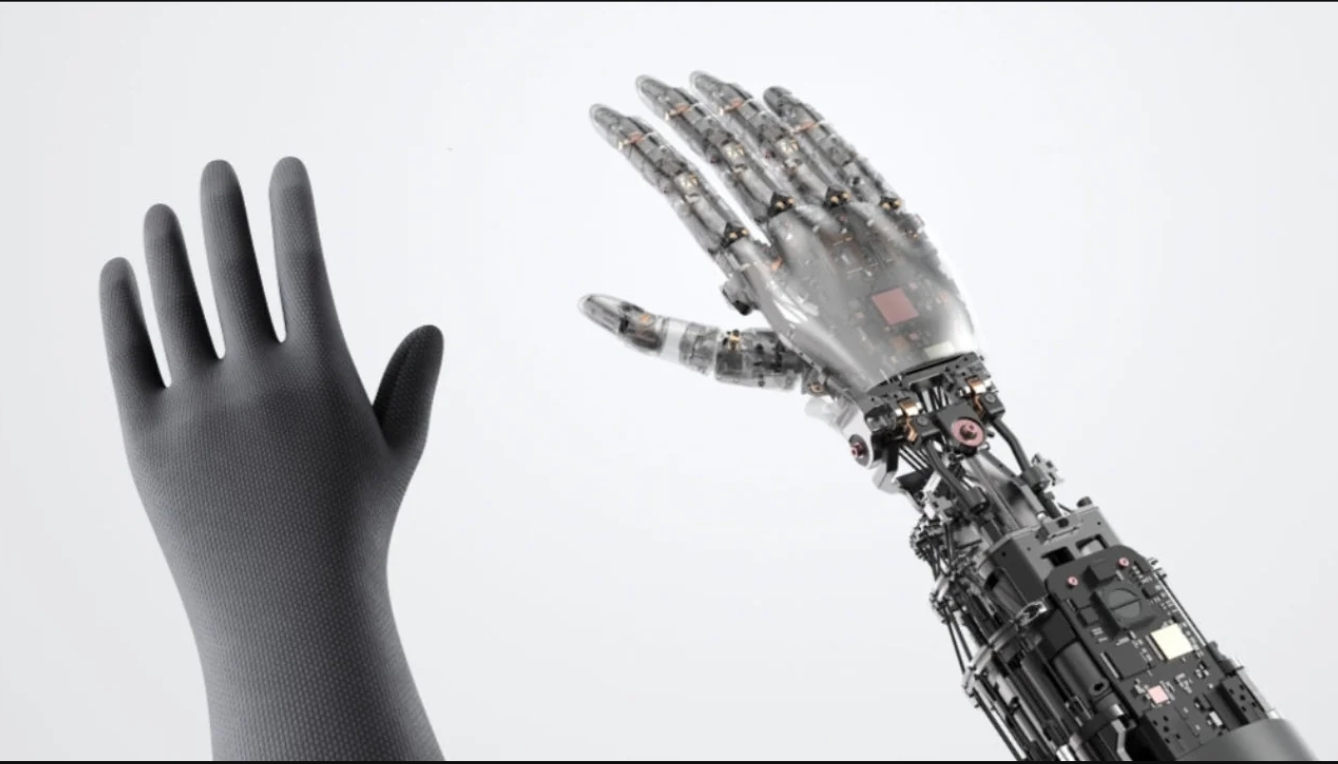
Tangan robotik Xiaomi adalah tangan bionik untuk robot manufaktur yang dirancang menggerakkan dan merasakan benda agar dapat melakukan tugas manual dengan kendali lebih presisi. Pada Jumat, 30 Oktober 2026, Xiaomi mengumumkan pengembangan perangkat dengan 21 derajat kebebasan gerak, 26 motor, dan 1.500 sensor sentuh. Angka-angka itu menandai pendekatan yang tepat: manipulasi benda di lini produksi menuntut gerakan yang luwes sekaligus umpan balik sentuhan, bukan sekadar daya angkat. Dikembangkan oleh divisi Intelligent Manufacturing, tangan ini ditujukan untuk beragam pekerjaan pabrik, termasuk produksi otomotif. Karena itu, ukuran keberhasilannya bukan banyaknya komponen semata, melainkan apakah tangan tersebut dapat menjalankan tugas manual dengan konsisten dan akurat.
Xiaomi memperluas pengembangan robotika untuk mendukung manufaktur, dan tangan ini membuat tujuan tersebut lebih konkret: kemampuan robot berinteraksi langsung dengan benda kerja. Namun, spesifikasi yang diumumkan belum membuktikan bahwa perangkat telah siap dipakai luas di pabrik. Nilainya saat ini terletak pada rancangan dan fokus aplikasinya, bukan pada klaim bahwa pekerjaan manufaktur sudah otomatis terselesaikan.
Sensor memberi informasi, motor mengatur genggaman
Sensor sentuh robot menjadi sumber umpan balik ketika tangan menyentuh atau menggenggam objek. Sebanyak 1.500 sensor beresolusi tinggi dirancang membantu perangkat mengenali interaksi sentuhan, sementara 26 motor robotik menyediakan gerakan untuk membentuk posisi jari dan mengendalikan genggaman. Keduanya saling melengkapi: motor menggerakkan tangan, sensor memberi informasi yang dapat digunakan untuk menyesuaikan tekanan. Tanpa umpan balik sentuhan, gerakan yang tepat belum tentu menghasilkan pegangan yang sesuai; tanpa penggerak, informasi sensor tidak dapat diterjemahkan menjadi manipulasi.
Sistem mekanisnya menggabungkan motor dengan pengendalian tegangan tendon. Menurut uraian pengembangan, kombinasi itu memungkinkan pengaturan gaya genggaman secara presisi, sekaligus ditujukan untuk menjaga keandalan perangkat dan mempermudah perawatan. Ini merupakan pilihan desain yang menjanjikan untuk pekerjaan yang mengharuskan robot memegang berbagai benda. Namun, spesifikasi saja belum menjelaskan seberapa baik tangan menyesuaikan diri terhadap variasi bentuk, bahan, atau kondisi kerja. Yang dapat disimpulkan adalah Xiaomi menggabungkan kendali gerak dan sentuhan sebagai dasar manipulasi, bukan hanya memperbanyak motor.
Data produksi memberi arah pada kemampuan robot
Perangkat ini tidak dikembangkan hanya dari rancangan mekanis. Xiaomi menggunakan data 1.827 prosedur operasi standar yang dihimpun di pusat pengujian otomotifnya. Data tersebut mencakup lebih dari 70 persen aktivitas manual dalam 16 tahapan utama produksi mobil. Tim robotika menganalisis dan memverifikasi prosedur melalui pemrosesan data multidimensi, termasuk klasifikasi, pemotongan, dan pengalihan data. Langkah ini penting karena tangan robotik baru berguna di manufaktur jika kemampuan manipulasinya berhubungan dengan pekerjaan nyata, bukan sekadar demonstrasi menggenggam objek.
Pendekatan berbasis prosedur memberi Xiaomi landasan yang lebih relevan untuk merancang robot manufaktur: kebutuhan tugas dipecah dan dipetakan sebelum diterjemahkan ke kemampuan gerak. Meski demikian, cakupan data tersebut tidak boleh disamakan dengan bukti bahwa tangan telah menguasai seluruh proses produksi mobil. Data menjadi bahan pengembangan dan verifikasi; performa di jalur produksi tetap bergantung pada hasil penerapan yang belum dijelaskan dalam informasi yang tersedia.
Potensi besar, pembuktian tetap diperlukan
Kekuatan rancangan Xiaomi ada pada perpaduan tiga unsur: kebebasan gerak, umpan balik sensor, dan kendali gaya genggaman. Gabungan itu berpotensi membuat robot lebih cakap menangani benda dalam tugas manual, terutama ketika presisi lebih penting daripada sekadar kecepatan. Sistem penggerak hibrida juga dirancang agar tangan tetap andal dan lebih mudah dirawat. Xiaomi turut mengoptimalkan pendinginan agar performa stabil selama aktivitas industri berkelanjutan. Ini relevan untuk lingkungan pabrik, tetapi belum cukup untuk menyimpulkan bagaimana kinerja perangkat dalam penggunaan jangka panjang.
Kesimpulannya, tangan robotik Xiaomi menawarkan rancangan yang masuk akal untuk pekerjaan presisi: motor menyediakan gerak, sensor sentuh memberi umpan balik, dan data SOP menghubungkan kemampuan itu dengan kebutuhan manufaktur. Kombinasi 26 motor dan 1.500 sensor adalah fondasi teknis yang menarik, bukan jaminan keberhasilan otomatisasi. Penilaian akhirnya perlu bertumpu pada bukti penerapan dan konsistensi kerja di pabrik. Untuk saat ini, Xiaomi menunjukkan arah yang kuat; pembuktian di lingkungan produksi tetap menjadi tolok ukur sebenarnya.