
Mengenal Microduck: Robot Pendidikan Open-Source Berbentuk Bebek
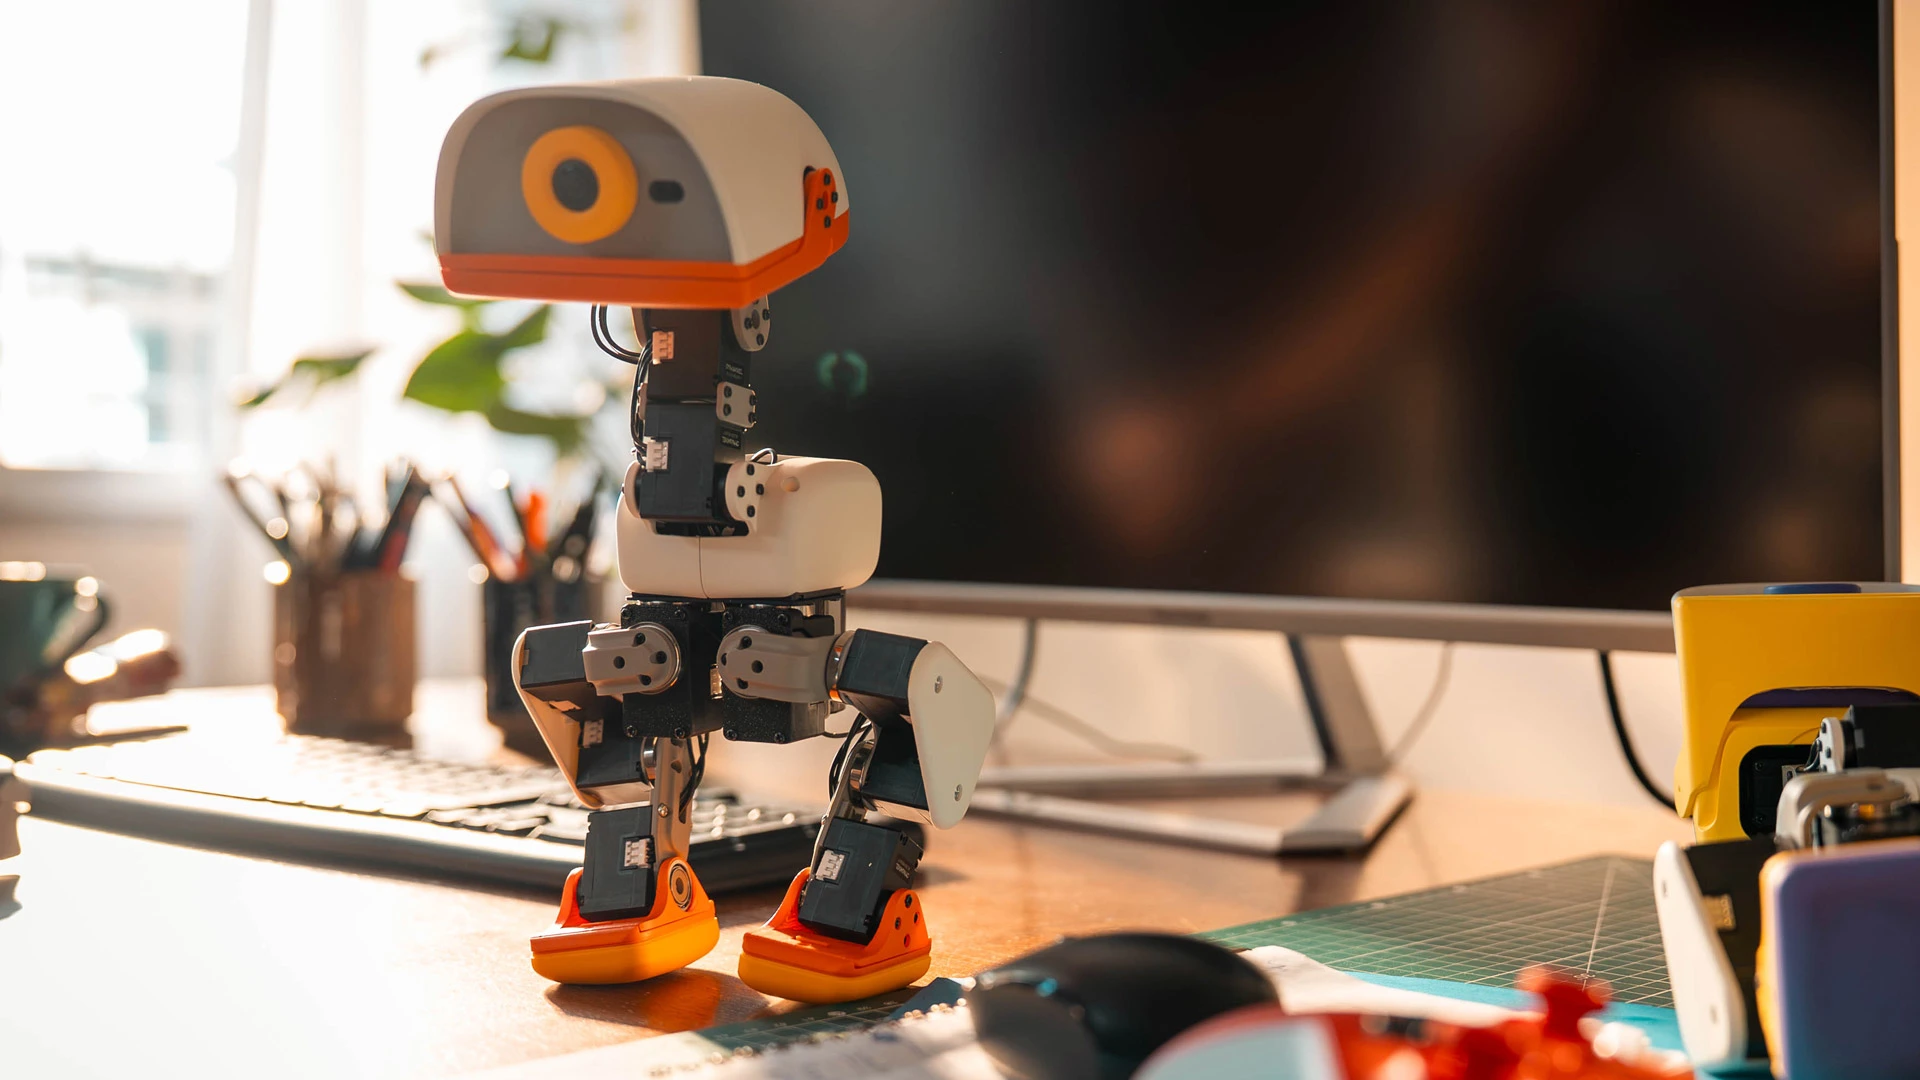
Microduck adalah robot pendidikan open-source berbentuk bebek bipedal setinggi 25 cm yang dirancang Pollen Robotics sebagai platform murah, aman, dan lengkap untuk belajar robotika, pemrograman, serta reinforcement learning di rumah menggunakan hardware nyata dan kode yang dibuka ke komunitas pengembang.
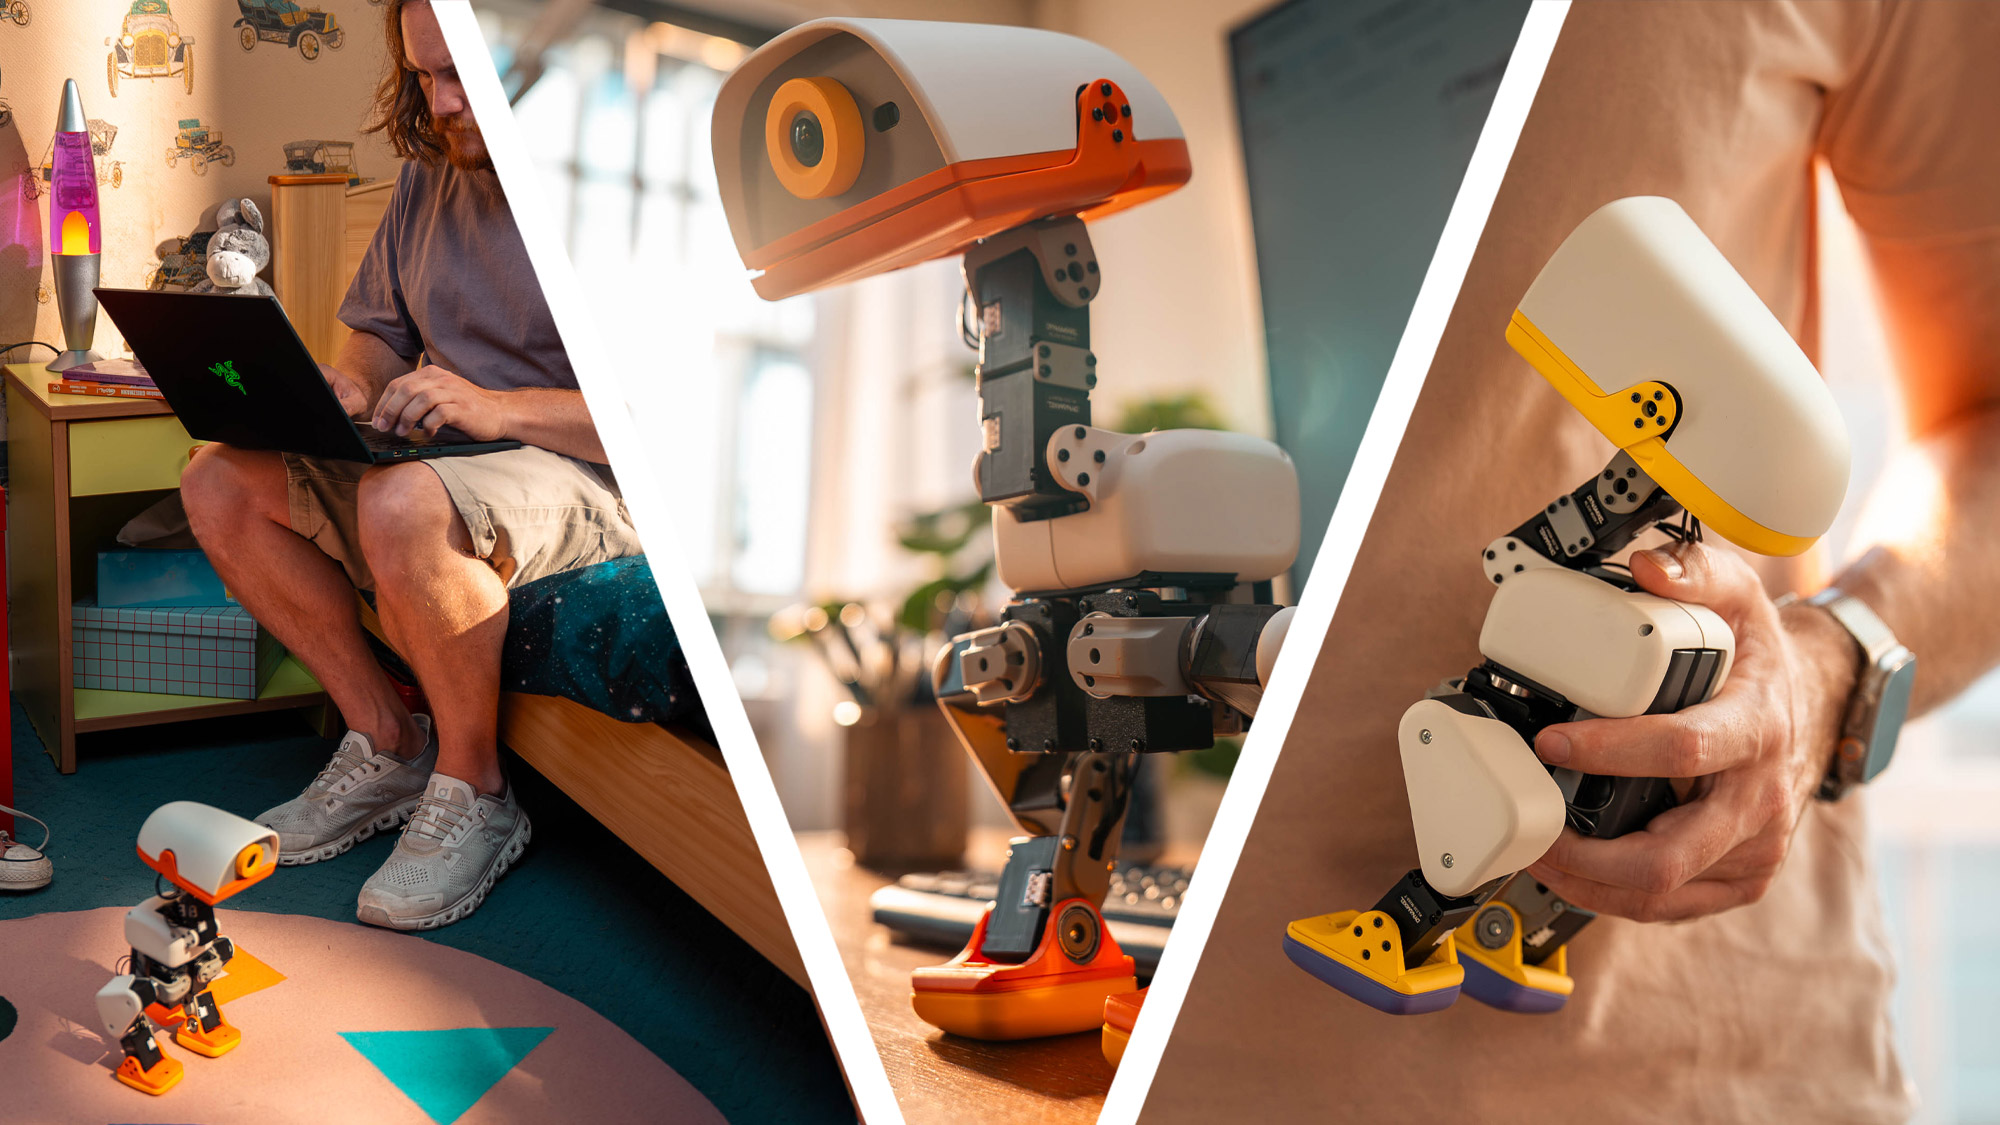
Microduck Pollen Robotics menggabungkan bentuk bebek imut dengan kemampuan berjalan, bergoyang, menggerakkan kepala, hingga memakai sepatu roda. Mulutnya berfungsi sebagai gripper sehingga bisa mengambil benda kecil, sambil mengeluarkan suara panggilan bebek yang membuatnya terasa seperti karakter hidup. Di balik tampilan lucu, ini adalah robot pendidikan bipedal open-source yang sengaja dibuat kecil dan ringan agar aman diletakkan di meja dan di sekitar anak maupun hewan peliharaan. Karena seluruh stack software dan desainnya dibuka, Microduck menarik baik untuk belajar robotika pemula maupun pengembang yang ingin menguji ide-ide AI fisik baru tanpa harus merakit robot dari nol.
Robot ini memang dirancang sebagai alat pendidikan, sehingga fokus utamanya bukan menjadi gadget hiburan sekali pakai, melainkan teman belajar yang bisa terus kamu kembangkan seiring kemampuan koding dan pemahaman robotika bertambah. Dengan harga yang relatif terjangkau dibanding robot humanoid lain, Microduck menawarkan pintu masuk yang menarik ke dunia robotika dan pemrograman tanpa harus menunggu akses ke laboratorium canggih. Kuncinya: kamu harus siap sedikit bereksperimen dan tidak takut melihat robot jatuh bangun, karena dari situ pengalaman belajar robotika yang sesungguhnya dimulai.

Hardware & SDK: Apa yang Kamu Dapat dari Microduck
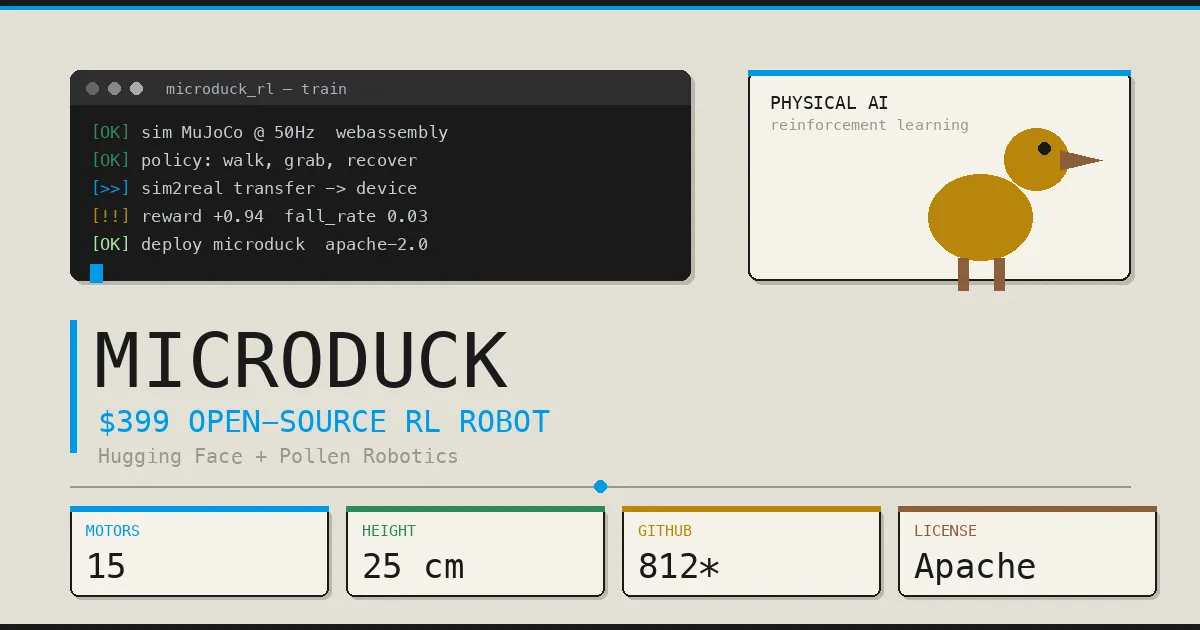
Untuk belajar robotika pemula, isi perut Microduck lebih penting daripada tampilan luarnya. Di dalam cangkang 25 cm, robot ini membawa 15 motor untuk menggerakkan kaki, leher, kepala, dan paruh yang dapat mengambil benda hingga mendekati berat badannya sendiri, yaitu kurang dari 800 gram. Dua IMU (inertial measurement unit) membantu menjaga keseimbangan dan orientasi sehingga Microduck bisa tetap berdiri dan bangkit lagi setelah jatuh didorong. Menurut dokumentasi spesifikasi, Microduck memakai kamera depan wide-angle dan sensor LiDAR time-of-flight 8x8 untuk memperkirakan jarak dan menghindari halangan, ditambah mikrofon dan speaker untuk interaksi audio.
Di sisi komputasi, Microduck ditenagai chip ARM Rockchip RK3566 dengan RAM 1 GB dan penyimpanan internal 32 GB. Konektivitas Wi-Fi, Bluetooth, serta dua antena NFC memudahkan integrasi dengan jaringan rumah dan perangkat lain. Baterai NP-F550 berkapasitas 2.600 mAh yang bisa dilepas memberi sekitar satu jam operasi dan mudah diganti jika kamu ingin sesi eksperimen lebih panjang. Paket penjualan sudah menyertakan baterai, kabel, dan sebuah gamepad sehingga kamu bisa langsung mencoba tujuh perilaku siap pakai seperti berjalan, duduk, menendang, mengambil benda, hingga bangkit setelah jatuh sebelum menyentuh satu baris kode pun.
Daya tarik utama Microduck sebagai robot pendidikan open-source ada pada SDK robot bebek yang menyertai kit. Kit ini mencakup lingkungan pelatihan virtual, skrip dan alat pelatihan, serta alur kerja sim-to-real yang telah teruji, sehingga perilaku yang kamu latih di simulasi bisa dipindahkan ke robot fisik. Seluruh stack software, mulai dari program kendali, simulasi, hingga pelatihan reinforcement learning, dipublikasikan di GitHub dengan lisensi Apache-2.0 sehingga semua file desain dan kode tersedia untuk komunitas pengembang yang ingin memodifikasi atau mengembangkan fitur baru.
Dari Pre-Order ke Coding: Alur Praktis Mulai dengan Microduck
Bagian ini fokus pada satu hal: bagaimana mengubah Microduck dari robot bebek yang bisa kamu kontrol dengan gamepad menjadi platform belajar robotika pemula yang betul-betul kamu program sendiri. Banyak orang berhenti di tahap bermain preset karena bingung harus mulai dari mana di sisi software. Untungnya, Pollen Robotics membangun alur kerja yang cukup jelas: kamu mulai dari pre-order, menyiapkan akun, lalu beranjak ke simulasi dan reinforcement learning sebelum mengirimkan model ke robot fisik. Tantangan terbesarnya biasanya bukan soal teknis, melainkan meluangkan waktu untuk membaca dokumentasi dan sabar ketika eksperimen awal terlihat “gagal” karena robot banyak jatuh.
- Lakukan pre-order melalui halaman resmi yang disediakan oleh Hugging Face, karena Microduck dijual dalam skema pre-order dan diproduksi untuk menjadi platform reinforcement learning di rumah.
- Saat menunggu pengiriman, buat akun dan cek repositori resmi Microduck dan lingkungan pelatihannya di GitHub, tempat seluruh stack software dipublikasikan dengan lisensi Apache-2.0.
- Setelah robot tiba, nyalakan Microduck, pasang baterai NP-F550, dan uji tujuh perilaku bawaan menggunakan gamepad untuk memahami gerakan dasar dan batas kemampuan fisiknya.
- Buka lingkungan pelatihan virtual Microduck yang dibangun dengan mesin fisika MuJoCo di browser, lalu coba contoh skrip reinforcement learning yang disediakan dalam SDK.
- Latih satu perilaku sederhana di simulasi—misalnya pola berjalan tertentu—gunakan alur kerja sim-to-real yang sudah disiapkan dalam SDK untuk mengekspor hasil pelatihan ke robot fisik.
- Unggah model atau parameter hasil pelatihan ke Microduck, kemudian uji di dunia nyata sambil mengamati perbedaan antara simulasi dan perilaku fisik robot.
- Catat hasil eksperimen, ulangi siklus pelatihan di simulasi, penyesuaian, dan pengujian di robot hingga kamu mendapatkan perilaku yang stabil sesuai tujuan belajar kamu.
Karena ini adalah platform untuk reinforcement learning, gagal di percobaan pertama itu normal. Microduck sengaja dibuat kecil, ringan, dan berisiko rendah agar proses coba-coba ini aman dilakukan di meja rumah. Kuncinya adalah memulai dari target kecil: modifikasi perilaku berjalan sedikit demi sedikit, bukan langsung ingin mengajari trik kompleks. Dengan mengikuti urutan ini, kamu akan lebih mudah mengaitkan apa yang terjadi di simulasi dengan gerakan nyata di robot.
Kenapa Microduck Menarik untuk Pemula dan Pengembang
Microduck menempati posisi unik di dunia robot pendidikan open-source: cukup terjangkau untuk masuk ke rumah, namun cukup canggih sebagai wahana eksperimen reinforcement learning dan AI fisik. Menurut pernyataan publik, tujuan Hugging Face dan Pollen Robotics adalah mendemokratisasi AI fisik, membuat teknologi yang sebelumnya hanya ada di lab riset besar menjadi dapat disentuh siapa saja yang tertarik mencoba. Bagi pemula, ini berarti bisa belajar robotika pemula dari platform yang sudah berjalan dan punya perilaku bawaan, bukan sekadar kit mekanik yang diam di meja sampai kamu berhasil menulis kode yang rumit.
Untuk pengembang, semua file desain dan kode yang terbuka di GitHub memberikan peluang besar untuk eksperimen dan kontribusi. Kamu bisa mempelajari cara Microduck menjaga keseimbangan dengan dua IMU, menyesuaikan algoritme bangkit setelah jatuh, atau menciptakan perilaku baru sepenuhnya dengan reinforcement learning. Karena lisensinya Apache-2.0, integrasi dengan proyek lain serta pembuatan turunan (fork) relatif longgar selama kamu mengikuti ketentuan lisensi. Gotcha yang perlu diingat: walau platform ini dirancang untuk belajar, kurva belajarnya tetap nyata. Kamu perlu nyaman dengan konsep dasar pemrograman dan siap membaca dokumentasi teknis; Microduck bukan mainan plug-and-play yang selesai di hari pertama.
Sebagai kesimpulan, Microduck layak dilirik jika kamu mencari jembatan antara robot mainan dan platform riset mahal. Bagi guru, orang tua, atau mahasiswa, ia bisa menjadi alat konkret untuk memperkenalkan konsep AI, sensor, dan gerak bipedal melalui permainan yang menyenangkan. Untuk pengembang, Microduck menawarkan arena uji nyata untuk model reinforcement learning sekaligus kontribusi ke ekosistem open-source yang berkembang cepat. Selama kamu siap belajar pelan-pelan dan tidak takut eksperimen yang berantakan, robot bebek kecil ini bisa menjadi langkah pertama yang menyenangkan menuju dunia robotika yang lebih serius.