
RP1: Definisi Baru Platform Robot Humanoid Open-Source
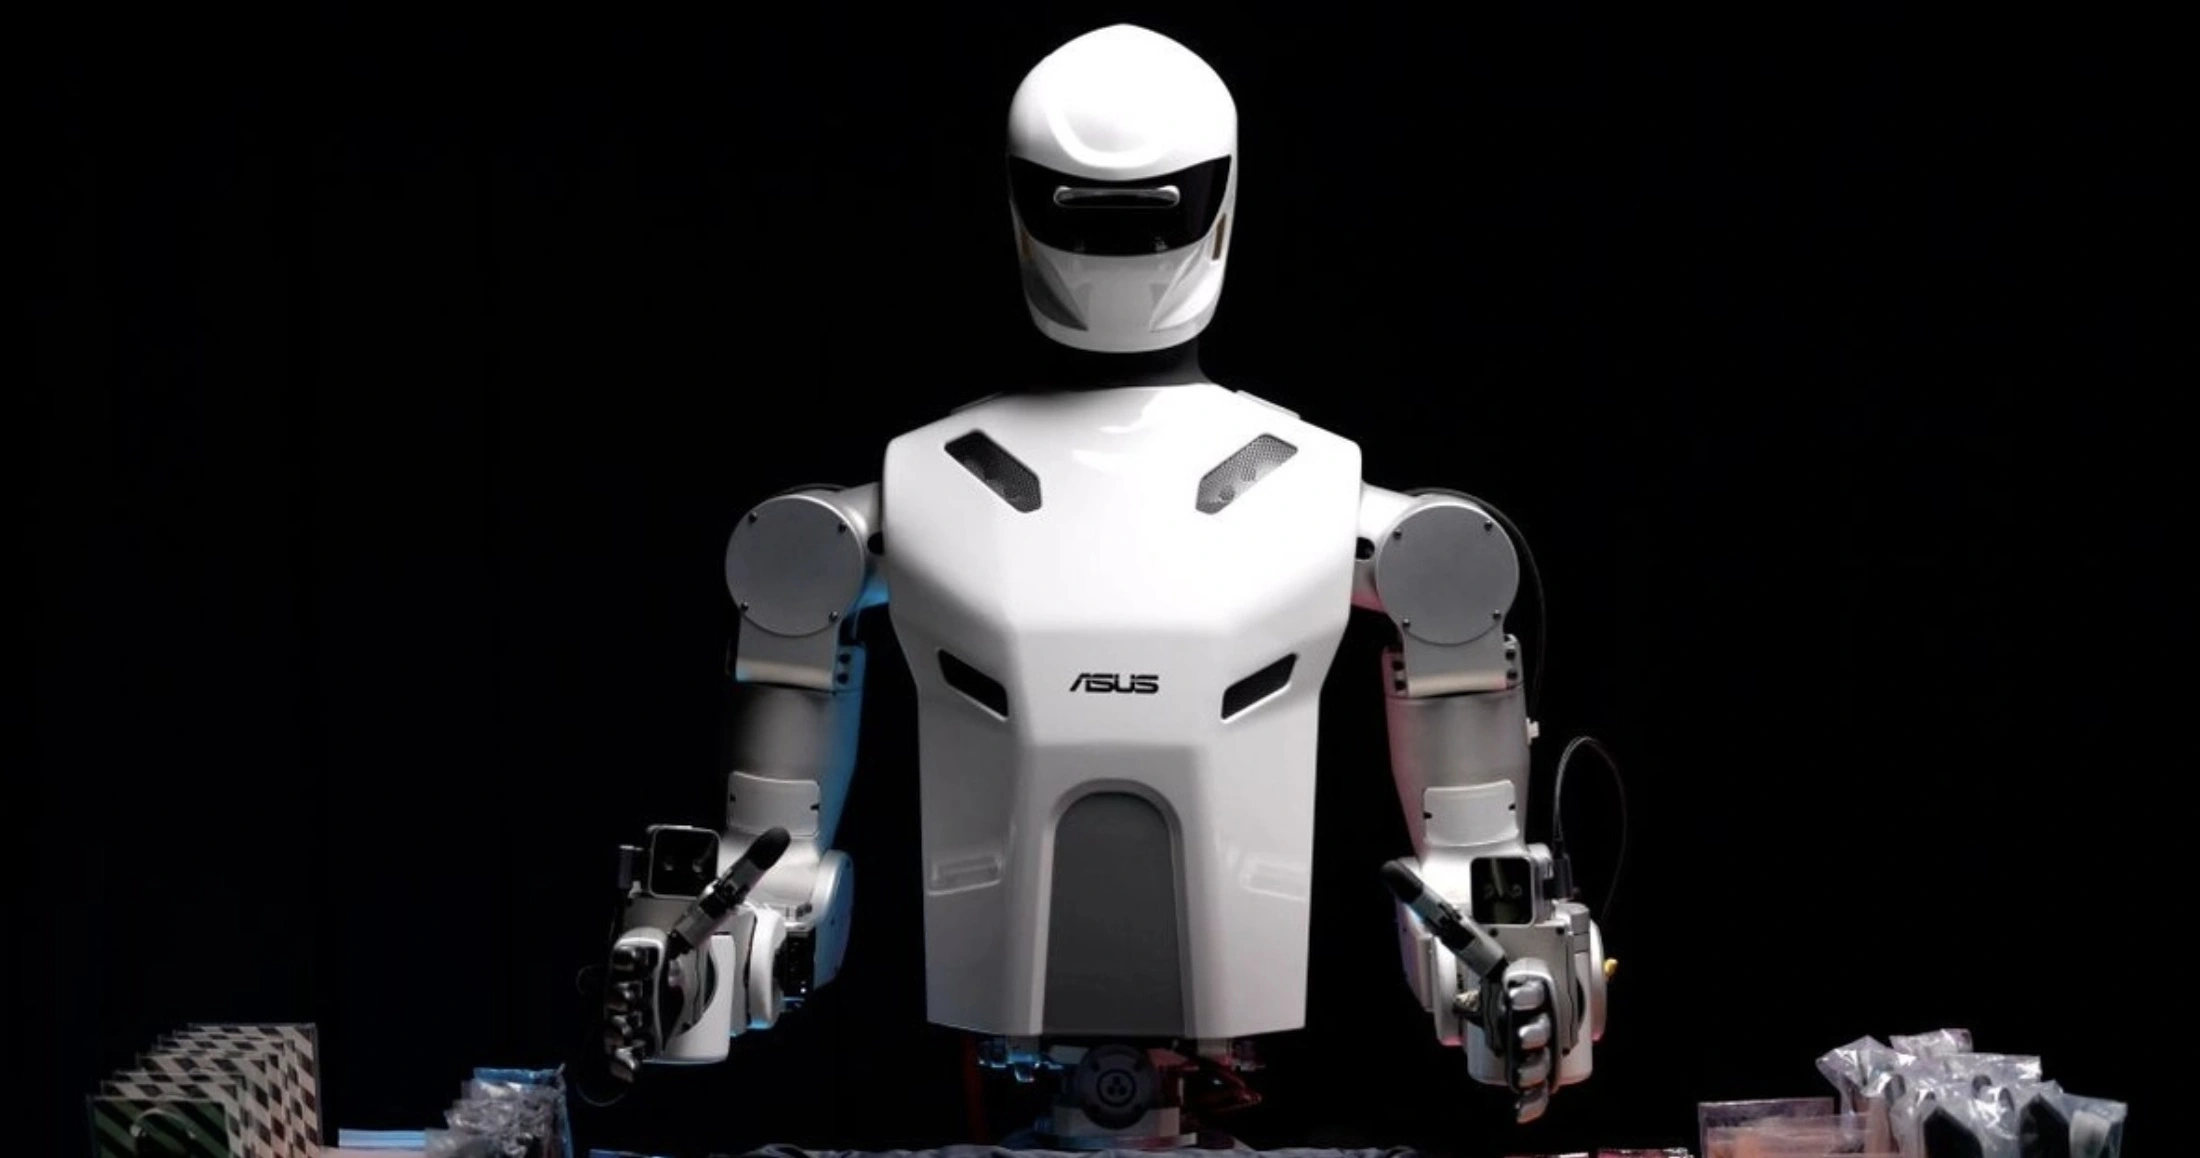
Platform robot humanoid open-source adalah ekosistem robot berkaki dua yang membuka seluruh lapisan desain mekanik, elektronik, perangkat lunak, dan alat pelatihan sehingga pendidik, peneliti, dan pengembang dapat mempelajari, memodifikasi, serta menguji setiap komponen tanpa terjebak dalam sistem tertutup yang sulit diadaptasi untuk kebutuhan riset dan pendidikan yang beragam. RP1 robot platform adalah contoh paling jelas dari pendekatan ini: robot humanoid bipedal berkinerja tinggi dengan arsitektur full-stack dan platform robotika terbuka yang dirancang untuk riset, pendidikan, dan pengembangan embodied AI. RP1 tampil perdana di IROS pada 28 September dan diluncurkan untuk pasar Asia Tenggara pada 15 Oktober sebagai robot humanoid open-source yang boleh “dibedah” sampai ke rangka, sirkuit, dan sistem kendalinya. Ini bukan sekadar produk baru, melainkan pernyataan bahwa masa depan robotika pendidikan modular akan ditentukan oleh transparansi dan akses penuh, bukan oleh kotak hitam mahal yang sulit dipahami.
Arsitektur Full-Stack: Dari Rangka hingga Otak Digital
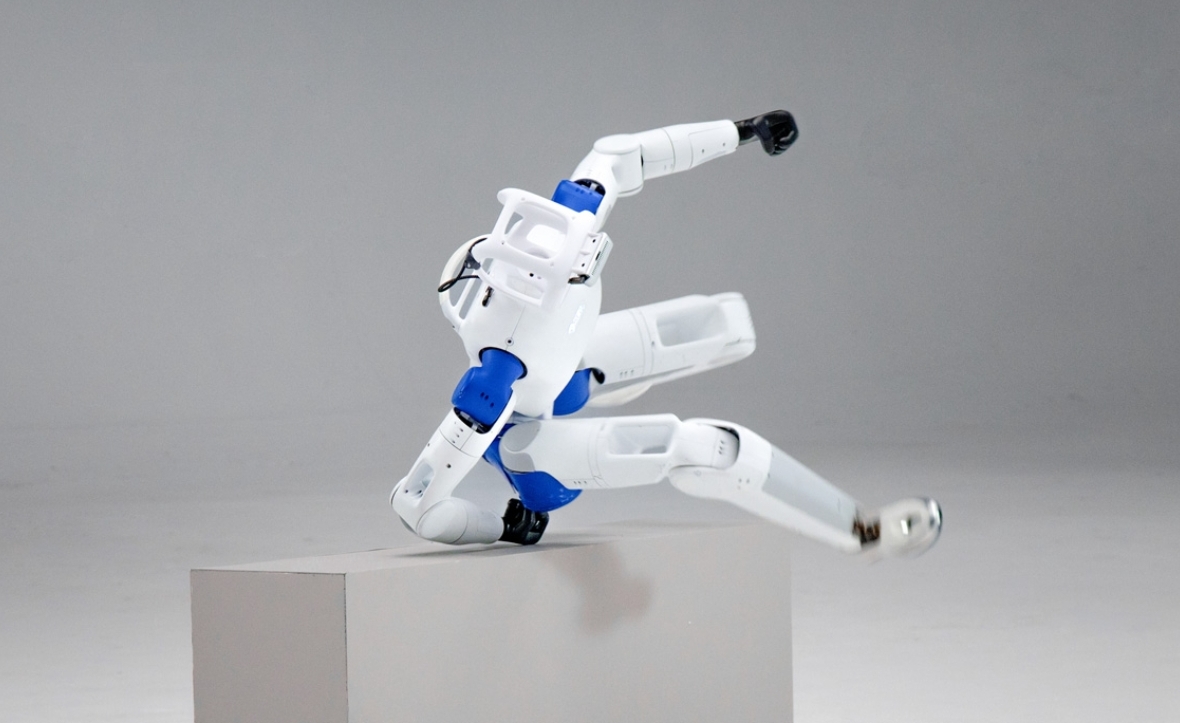
Kekuatan utama RP1 bukan hanya bentuk humanoidnya, tetapi arsitektur full-stack yang benar-benar terbuka. Desain mekanis, data PCB, modul aktuator ROMOMO, firmware, simulasi, SDK, hingga perangkat pelatihan dibuka untuk publik sehingga setiap lapisan bisa dikaji dan dimodifikasi. Bagi peneliti, ini mengubah robot dari sekadar alat menjadi objek studi menyeluruh: jika robot gagal bergerak, mereka dapat menelusuri apakah masalah ada di model AI, kebijakan kontrol, aktuator, atau struktur mekanik. Secara fisik, RP1 hadir dalam dua varian: Standard dengan 24 derajat kebebasan (DoF) dan fokus pada lokomosi, keseimbangan, serta transfer dari simulasi ke dunia nyata, dan Pro dengan 30 DoF berkat leher 2-DoF dan dua lengan 7-DoF untuk interaksi manusia-robot dan pengumpulan data AI. Tinggi kedua varian sekitar 1,3 meter, dengan baterai yang diklaim bertahan sekitar tiga jam dan torsi sendi puncak hingga 160 N·m. Angka-angka ini penting bukan hanya sebagai spesifikasi, tetapi sebagai bahan eksperimen nyata bagi kelas robotika dan laboratorium AI berwujud fisik.
Platform Robotika Terbuka untuk Kampus dan Pengembang
Peluncuran RP1 di Asia Tenggara adalah sinyal jelas bahwa ekosistem platform robotika terbuka mulai bergeser dari proyek hobi menjadi infrastruktur pendidikan dan riset. Dengan platform terbuka, pengembang bebas menyesuaikan robot dengan kebutuhannya, bukan sebaliknya: mereka punya kendali penuh atas desain, konfigurasi aktuator, dan sistem kendali. Bagi universitas dan lembaga riset, ini berarti tidak lagi terikat pada paket fitur yang ditentukan pabrikan, melainkan dapat membangun kurikulum dan proyek sesuai sasaran penelitian masing-masing. Kemampuan gerak RP1 yang sudah dikembangkan—berjalan kontinu, menjaga keseimbangan saat terganggu, dan bangkit setelah terjatuh—mengurangi pekerjaan berulang untuk mengembangkan keterampilan gerak dasar. Tim dapat mengalokasikan lebih banyak waktu untuk pelatihan model, riset lokomosi, dan pengujian tugas kompleks. Di ruang kelas, ini mengubah robot humanoid open-source dari sekadar demonstrasi teknologi menjadi platform robotika pendidikan modular: mahasiswa bisa belajar kontrol dasar pada satu semester, lalu beralih ke riset embodied AI pada semester berikutnya tanpa harus mengganti perangkat.
RPO dan RP1: Ekosistem Modular untuk Robotika Pendidikan
RP1 tidak berdiri sendiri; ia melanjutkan inisiatif platform terbuka yang berawal dari RPO, robot humanoid hemat biaya yang dapat dirakit secara mandiri (DIY) dan berkonsep humanoid dengan platform terbuka. RPO dirancang sebagai paket robot rakitan untuk pembelajaran praktis embodied AI, lengkap dengan materi mekanis, kelistrikan, pelatihan, dan penerapan yang dapat diakses publik. Kombinasi hardware modular dan dokumentasi lengkap ini membuat pengembang dapat merakit robot sendiri, memahami sistem secara menyeluruh, dan mengembangkan kemampuannya—persis kebutuhan dasar robotika pendidikan modular. Dalam ekosistem ini, RPO menjadi landasan praktis untuk ilmu robotika dan pengembangan tahap awal, sementara RP1 ditujukan untuk riset lebih kompleks di bidang lokomosi humanoid, sistem kendali, dan embodied AI. Menurut pernyataan resmi, proyek RPO telah meraih lebih dari 2.600 bintang di GitHub dan direplikasi oleh lebih dari 100 pengguna, menunjukkan minat nyata terhadap platform robot humanoid open-source yang dapat diadaptasi. Bagi kampus, kombinasi RPO–RP1 membuka jalur bertahap: mulai dari kit rakitan murah hingga platform riset humanoid berperforma tinggi.
Tantangan Ketersediaan dan Arah Masa Depan Robotika Terbuka
Meski visi platform terbuka ini kuat, eksekusinya belum sepenuhnya matang. Panduan deployment di repositori RP1 masih berstatus “Coming soon”, dan robotnya belum dijual secara luas; harga, jadwal kirim, dan ketersediaan di beberapa pasar utama belum diumumkan. Produsen hanya menyebut rilis perangkat keras dan perangkat lunak lebih lengkap serta program produksi massal yang direncanakan pada kuartal keempat, sehingga institusi pendidikan yang tertarik masih harus menunggu sebelum bisa memasukkan RP1 ke dalam kurikulum resmi. Namun, arah jangka panjangnya cukup jelas. Dengan PartyOS sebagai fondasi pengembangan terbuka yang menghubungkan penyesuaian gerakan, pelatihan kebijakan, validasi simulasi, dan penerapan pada robot fisik, RP1 berpotensi menjadi standar referensi untuk riset humanoid. Jika dokumentasi dan pasokan komponen benar-benar lengkap seperti dijanjikan, hambatan masuk bagi kampus dan pengembang yang ingin bereksperimen dengan humanoid akan turun drastis. Pada titik itu, robot humanoid open-source tidak lagi sekadar proyek komunitas, melainkan infrastruktur pendidikan dan inovasi yang membentuk generasi peneliti robotika berikutnya.